Take Action

50歳からはじめたフルマラソンでサブスリーを目指す。

ランニングフォームの分析

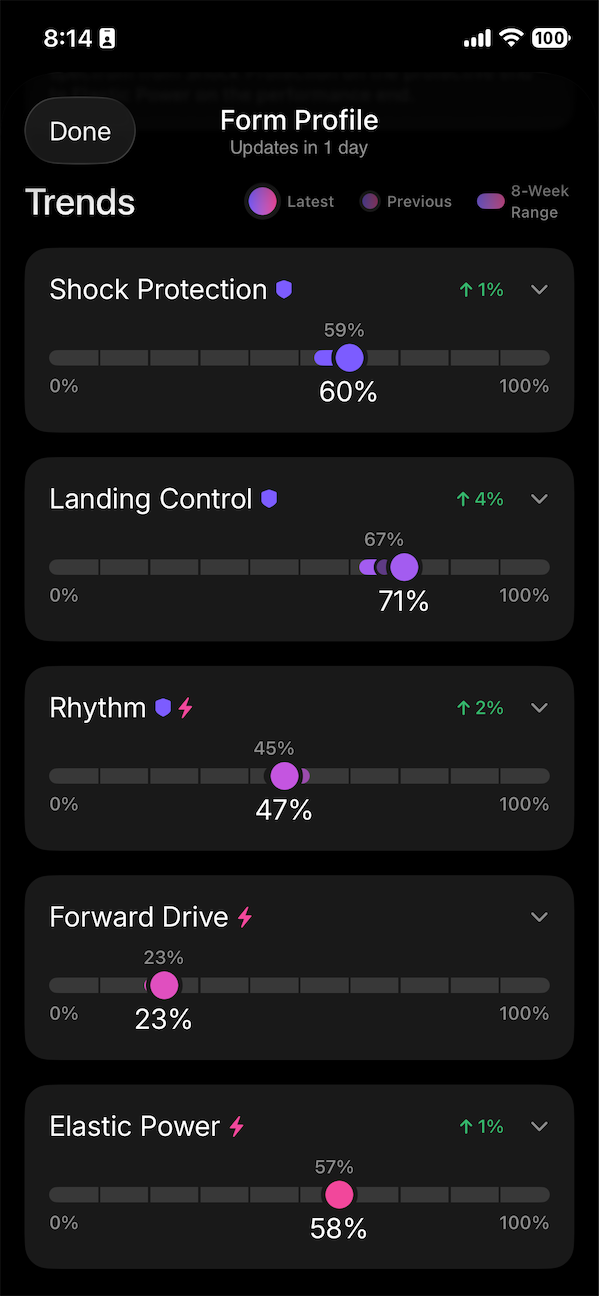
Strydに新たな分析機能がリリースされていた。

f:id:kensuke_jp:20261011095037p:image

これを使うには、Strydの有料会員かつStryd 5.0もしくはNext Gen Strydで最新ファームウェアを適用しておく必要あり


blog.stryd.com

これまでもStrydで取得できるメトリクスは重宝していたが、いかんせん数字の羅列なので、これまでの走りと今回の走りでなにがどう変わったか自分が分析しなきゃいけなかった。


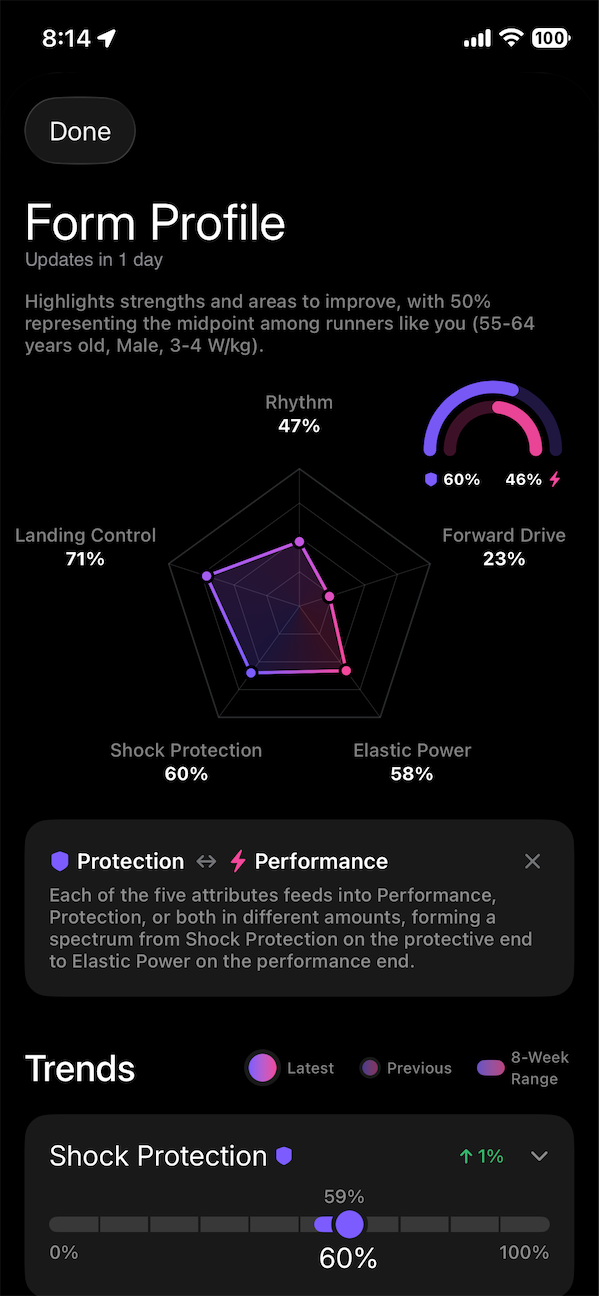
フォームプロファイルについて

スコアは0~100%のスケール 、年齢、性別、現在のフィットネスレベルなどの要素に基づいて、あなたと同じようなランナーと比較される。

50  %というスコアは、すべてのランナーの平均ではなく、比較対象グループの中間値を表す 。50%を上回る、または下回るスコアは、あなたが同様のランナーの中でどの位置にいるかを示し、ランニングフォームを理解するためのより明確な情報を提供する。


分析結果として

・直近8週間

・前回

・今回(=最新)

が3つが見える化される。


フォームプロファイルで表示される属性(5つ)

f:id:kensuke_jp:20261011095105p:image

Shock Protection 衝撃保護 

身体にかかる力の大きさと、その力が急激に増大する度合いを表します。保護性能を高めることで、トレーニング負荷をより柔軟に管理できるようになります。

改善点: 筋力、可動性、衝撃耐性制御トレーニング。

貢献度: 保護(最も重要)


Landing Control 着陸管制  

一歩ごとに足が地面にどれだけ優しく、あるいは強く着地するかを表します。着地時のコントロールを改善することで、強い衝撃を軽減し、一歩一歩を一定に保つことができます。
改善点: 片足での筋力強化、着地時のコントロール練習、そして正確な足の置き方の練習。
貢献度: 保護(2番目に重要)


Rhythmリズム  

歩行のリズムがどれだけ速く、スムーズに繰り返されるかを表します。より良いリズムは、ブレーキをかける頻度を減らし、ペースの変化をより滑らかに感じさせるのに役立ちます。
改善点: ターンオーバー練習、素早い接触、そしてより速いステップサイクルを支える筋力強化。
貢献度: 保護とパフォーマンス


Forward Drive 前進駆動  

歩幅がどれだけ上方向ではなく前方向に力を伝達しているかを表します。より優れた推進力は、過剰な反発を減らし、効率的なランニングをサポートします。
改善するには、 股関節と脚の筋力強化、坂道トレーニング、加速ドリル、地面を押し返す動作を強化するエクササイズなどが有効です。
貢献度: パフォーマンス(2番目に重要)


Elastic Power 弾性パワー  

脚が一歩ごとにエネルギーをどれだけ効率的に蓄え、放出できるかを表します。バネの反発力が向上すれば、地面に接地している時間を短縮し、より効率的に走ることができます。 改善策: ふくらはぎとヒラメ筋の筋力強化、プライオメトリクス、坂道走、素早い力の反発力トレーニング。
貢献度: パフォーマンス(最も重要)


ランニングフォーム解析デバイスの比較

ランニングフォームを解析できるデバイスには、腰に装着するセンサー、シューズに装着するフットポッド、胸部に装着するセンサーなどがあります。

代表的な製品としては、CASIO Runmetrix、Stryd Duo、Garmin Running Dynamics、COROS POD 2、SHFT などがあります。


私は以前からStrydを使っていますが、自分のランニングを客観的に評価するには数字で記録するのが一番です(心拍とペースだけじゃ不安)。

takeaction.hatenablog.com


これらは同じランニングフォーム解析デバイスでも、分析の目的が異なります。

  • Runmetrix:フォームを総合評価し、改善点やトレーニング方法を知りたい場合

  • Stryd Duo:左右の脚の動きや接地時間、衝撃、ランニングパワーを詳しく分析したい場合

  • Garmin Running Dynamics:上下動、接地時間、歩幅などを日常的に記録したい場合

  • COROS POD 2:ランニングの動作指標とペース計測を組み合わせたい場合

  • SHFT:フォームの改善をリアルタイムのフィードバックで支援してほしい場合

特に、フォームの良し悪しを評価する機能と、フォームの数値を測定する機能は区別することが重要です。


1. 代表的なランニングフォーム解析デバイス

CASIO モーションセンサー CMT-S20R-AS (ランニングフォーム解析デバイス) | Runtrip Store


CASIO Runmetrix CMT-S20R-AS

腰装着型。フォーム評価、改善提案、トレーニングプログラムが特徴。GPSと9軸センサーを搭載。

メーカー希望小売価格:14,080円(税込)

CASIO公式サイト

 
Stryd Duo: The Most Advanced Running Power Meter on the Market


Stryd Duo 5.0

両足装着型。左右差、接地時間、衝撃負荷、脚のバネ特性に加え、Footpathによる足の軌道の3D可視化が特徴。

Stryd公式情報

 
Garmin HRM 600 Pulsbelte - Torshov - Torshov Sport


Garmin HRM 600

胸部装着型。接地時間、上下動、上下動比、歩幅などのランニングダイナミクスを計測。対応機種では追加指標も利用可能。

Garmin公式マニュアル

 
COROS POD 2 – COROS HK


COROS POD 2

足または腰装着型。接地時間、上下動、上下動比、左右バランスなどを計測。COROSウォッチとの連携が前提。

COROS公式サイト


機能比較

比較項目

Runmetrix

Stryd Duo 5.0

Garmin HRM 600

COROS POD 2

装着場所

腰

両足

胸

足・腰

フォーム総合評価

◎

△

△

△

改善アドバイス

◎

△

△

△

ケイデンス

○

○

○

○

ストライド

○

○

○

○

接地時間

○

◎

○

○

上下動・上下動比

○

◎

○

○

左右バランス分析

△

◎

○※

○

着地衝撃の分析

○

◎

△

×

脚のバネ特性

△

◎

×

×

足の軌道の3D表示

×

◎

×

×

ランニングパワー

△

◎

対応時計に依存

対応時計に依存

トレッドミル利用

○

○

○

○

Garmin 965との連携

独立利用

○

○

非対応

◎=特に充実

○=対応

△=一部対応または間接的な分析

×=該当機能なし・非対応。評価は機能の充実度を表すもので、測定精度の順位ではありません。

※Garminの左右バランスは主に接地時間の左右差を指します。装着方法や接続機器により取得できる指標は異なります。

公式情報:Runmetrix、Stryd Duo、Garmin、COROS


マラソンのトレーニングプラン

今年は東京マラソンでフルマラソンのPBを目指したい。

去年は10月中旬まで走れなかったが、今年は9月頭から開始できるのがかなり大きい。今年もStryd Training plansのマラソンプラン(16WK)を中心に実施する予定であり、イベントを複数回入れてMP走をシミュレーションしておきたい。

(去年時間が足りなかった部分)

今年アプローチを変える部分として、9月、10月はノンカーボンなシューズで脚を作る部分。カーボンシューズを履くのは11月中旬以降の予定。


Stryd Training plans

Stryd training plans by Steve Palladino | Stryd Help Center

(Critical Powerをベースに自動的に強度設定されるので、Critical Powerが上がると否応なしに強度が上がる)


トレーニングプラン

9月  Stryd Training Plans メンテナンスプラン(5WK)

10月 Stryd Training Plans マラソンプラン(16WK)

11月 Stryd Training Plans マラソンプラン(16WK)

12月 Stryd Training Plans マラソンプラン(16WK)

1月 Stryd Training Plans マラソンプラン(16WK)

2月 1月の実施内容をもう一度やる


イベント参加予定(A,B,Cは重要度)

9月 ー

10月 ー

11月   C 江東シーサイドマラソン    (CP測定1)

12月  C 30km走(ペーサー付き)    (MP走1)

1月 C 東京ニューイヤーハーフマラソン(MP走2)

    B 勝田全国マラソン       (MP走3)

2月 ー

3月 A 東京マラソン


トレーニングの考え方はAIコーチにも聞いてみた。

Stryd Training Plansのトレーニング内容はCPの上昇に伴い強度が自動設定されるので、目標とする強度をキープできるところまで地道にもっていきたいところ。


質問

2027/03/07に行われる東京マラソンで2:55:00切りを目指したいと思います。

ランニングのトレーニングは2026/9/1に開始したばかりで、現在のGarminのVO2Maxは58程度です。6ヶ月間どのようなトレーニングを行えばよいか、フェーズわけした上で、それぞれのフェーズで取り組むべきトレーニングの強度・距離を整理しておしえてください。

週2回、下半身の筋力増強の筋トレをおこないたいので、筋トレのメニューもおしえてください。


回答

2:55達成に向けて特に重視したいこと

VO2Max 58→60以上という数値そのものを目標にするより、①LT、②4:09/kmでのランニングエコノミー、③30km以降の脚筋持久力を改善することを優先します。

したがって6か月の流れは、

Easy中心 → LT強化 → LT+VO2Max → MP+30km走 → テーパリング

という構成が適しています。


フェーズ 期間 週走行距離の目安 重点
1 基礎形成 9/1–10/11 40→55–60km 故障しない脚、Easy中心
2 有酸素能力 10/12–11/22 55→65–70km LT向上、ロング走
3 LT・VO2Max 11/23–1/3 65→75–80km 閾値+VO2Max
4 マラソン特異期 1/4–2/14 70–85km MP走、30–35km走
5 ピーク 2/15–2/21 65–75km 最終仕上げ
6 テーパリング 2/22–3/7 50→25km程度+レース 疲労除去


フェーズ1:9/1~10/11「走れる身体を作る」

ここはかなり重要です。週の80~90%をEasyにします。

ロング走は15km程度から始めて18→20→22→24km程度まで伸ばします。週1回だけ軽いTempoを入れ、例えば「2km Easy+20分 4:10~4:20/km+Easy」とします。

まだVO2Maxインターバルを本格的に行う必要はありません。Easy走の最後に100m×4~6本のStridesを入れる程度で十分です。

フェーズ2:10/12~11/22「LTを上げる」

週60~70km程度まで持っていきます。

重要になるのが週1回のThresholdです。例えば、

2kmアップ → 2km×3本(3:55~4:00/km、つなぎ2分Jog)→ ダウン

から始め、慣れてきたら20~30分程度の連続Tempoへ移行します。

ロング走は22~28km。基本はEasyですが、後半5~8kmだけ4:30~4:40/km程度まで上げるProgressionも使います。

フェーズ3:11/23~1/3「LT+VO2Max」

ここから週2回程度のポイント練習にします。

例えば火曜にThresholdとして2km×4~5本、金曜に1,000m×5本(3:35~3:45/km前後)、土日どちらかに25~30kmロング走です。

ただし、LT+VO2Max+ロング走を全部ハードにしないことが重要です。インターバルを強くした週はロング走をEasyにするなど、負荷を分散させます。

フェーズ4:1/4~2/14「2:55向けの最重要期」

ここから「速く走る能力」よりも、4:09/kmで長く走る能力に重点を移します。

代表的な練習は、

30km:10km Easy+15km MP+5km Easy

や、

32km:20km Easy/Steady+12km MP

です。

さらにMP走を12→16→20km程度まで伸ばします。

この期間に30~35km走を2~4回程度経験できれば理想的ですが、毎週30km以上走る必要はありません。間に22~26km程度のEasyロングを挟みます。

フェーズ5~6:ピーク→テーパリング

レース3週間前あたりから距離を落とします。

最後の非常に長い30~35km走は、基本的にはレース3週間前程度まで。その後は「距離を減らすが、速い刺激は完全にはなくさない」という考え方です。

例えばレース2週間前なら18~22kmの中にMP 8~10km、レース週なら5~8km Easy+短いMP区間程度にします。

移動日(美味しいものを食べる)

 
今回は出発便を遅めにしてあるので、移動後も十分余裕あり。

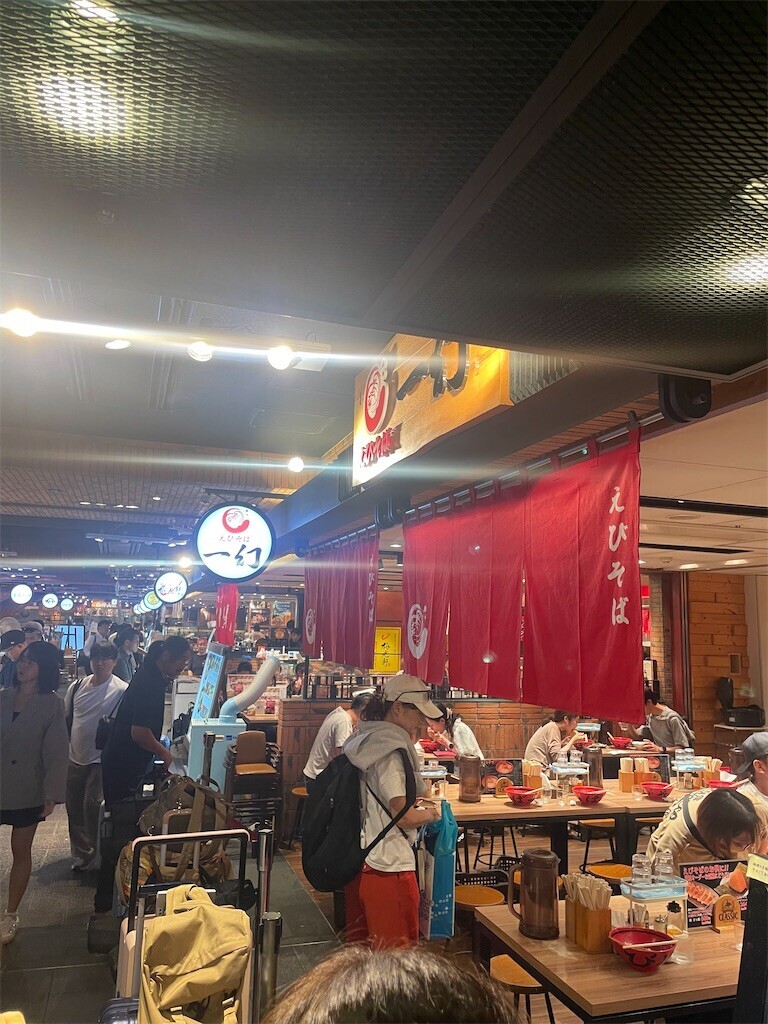
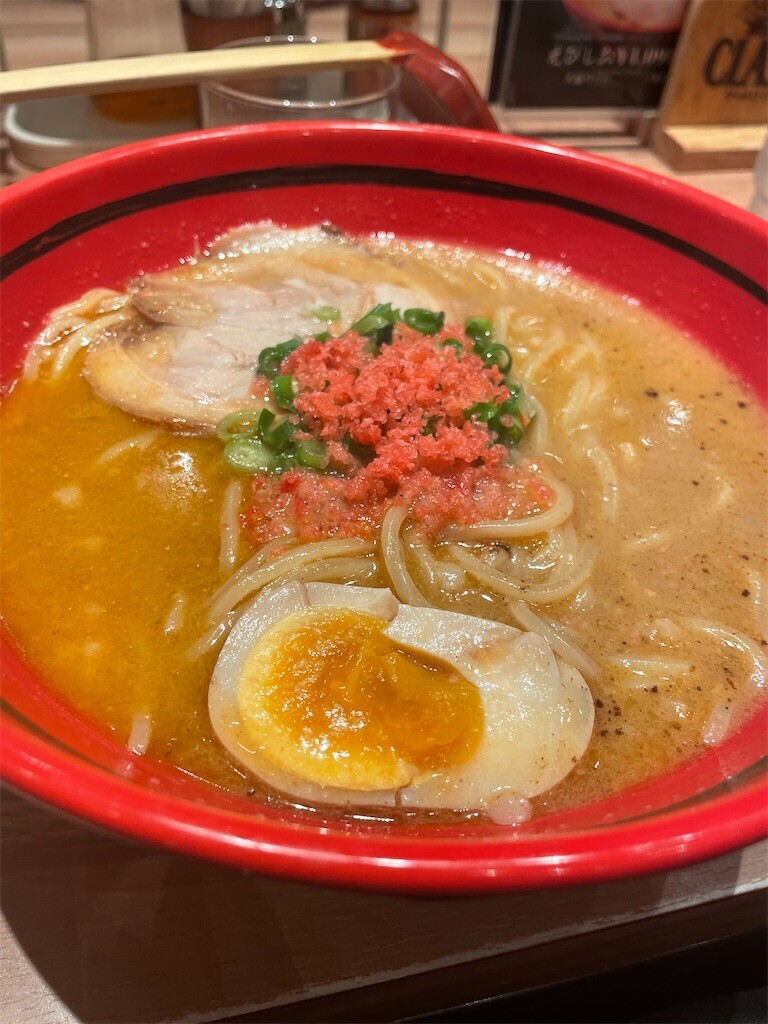
千歳で美味しいものを食べることに。

f:id:kensuke_jp:20260907131713j:image


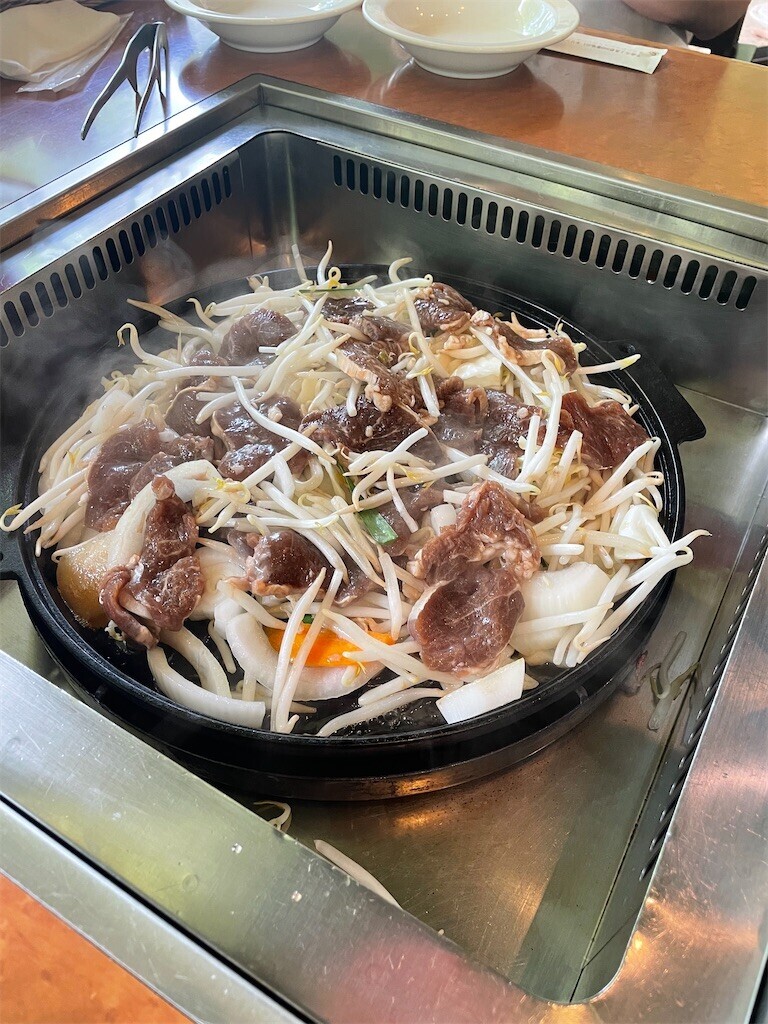
ジンギスカンとキリンビールx2(ここで運転手は妻へバトンタッチ)

また来たい

昼からビールとジンギスカンサイコー

f:id:kensuke_jp:20260907131721j:image
f:id:kensuke_jp:20260907131732j:image


ポテりこ

撮り忘れ


えびそば一幻
f:id:kensuke_jp:20260907131717j:image
f:id:kensuke_jp:20260907131724j:image


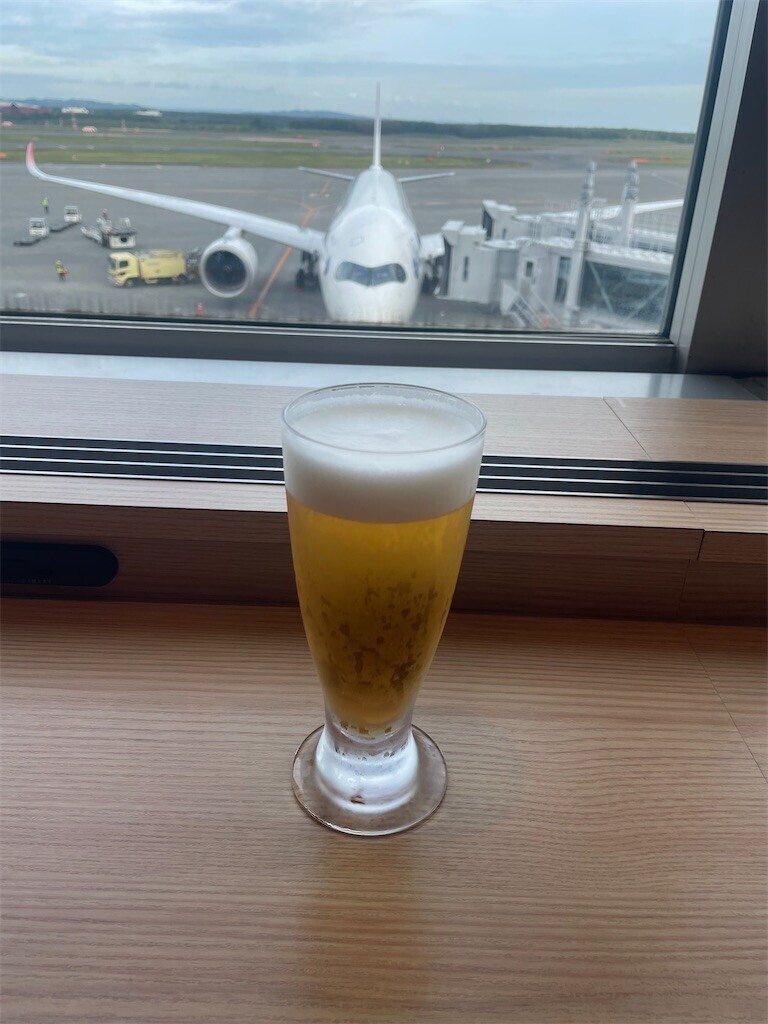
サッポロビールx1
f:id:kensuke_jp:20260907131728j:image


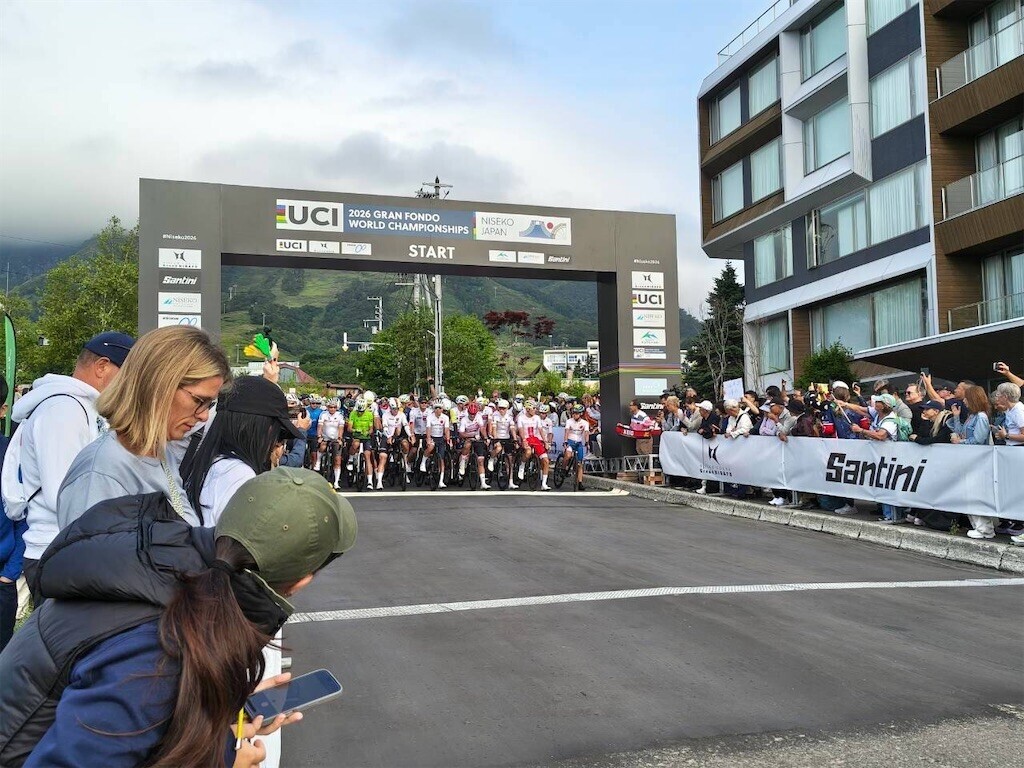
UCI Gran Fondo World Championships@日本

ついにやってきました!

今年の第2戦目であり、Japanジャージを着て走れる唯一のレース。今年は日本開催ということもあり、年初から淡々と準備をしてきた。
 

f:id:kensuke_jp:20260901121623j:image


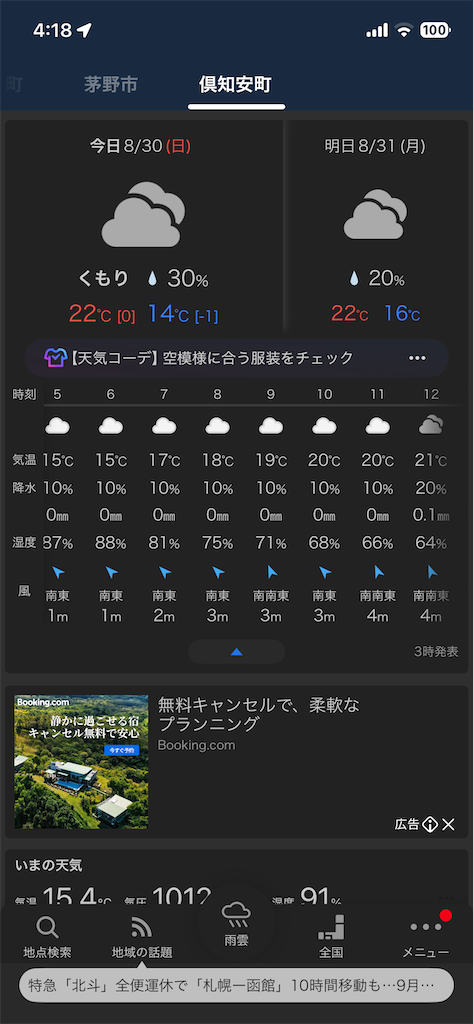
天気

曇りですこしスタート時は肌寒い感じ。

f:id:kensuke_jp:20260831090522p:image


タイムライン

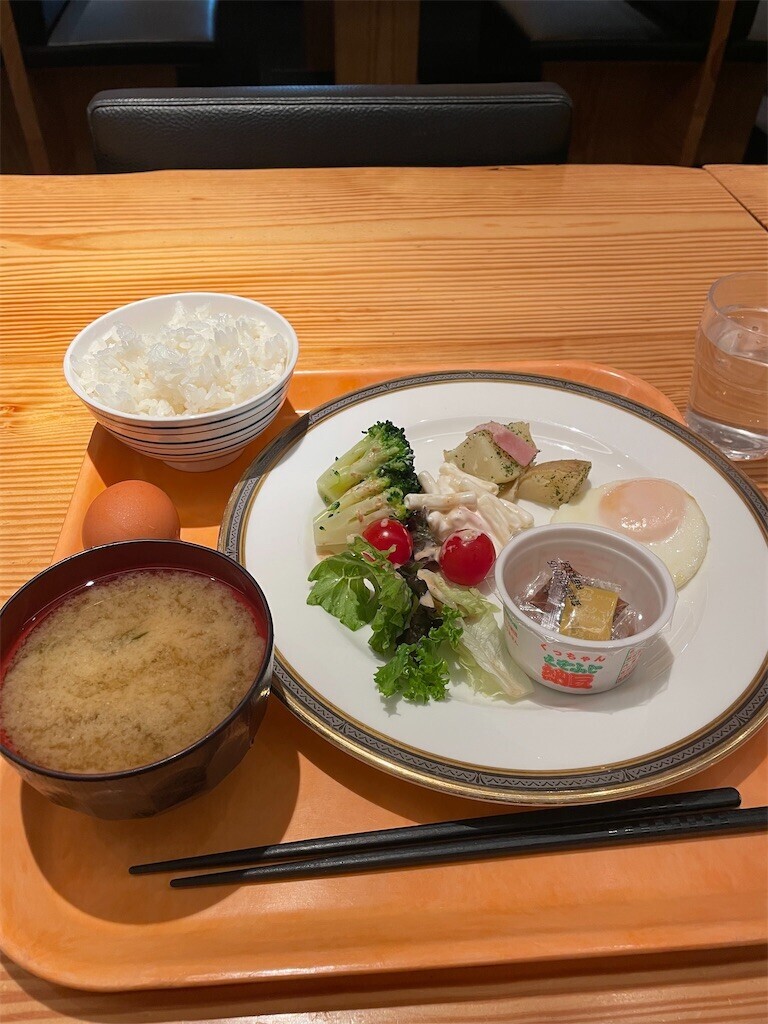
4:00 起床し朝食

   卵かけご飯(1.5杯ぐらい)・納豆・味噌汁・目玉焼き・ジャーマンポテト
f:id:kensuke_jp:20260831090538j:image


5:00 いつもの準備を実施

   プロテクトJ1  皮膚保護クリーム

   サンプロテクトファイター 日焼け止め

5:30 ホテルを出発。自走でスタート地点へ移動

5:40 スタート地点着  

6:23  レーススタート

10:44 ゴール


補給食

水  ✕  950ml  2本  

Activike Speed Jel ✕ 4袋 (3袋分はソフトフラスクにつめる) 

セブンの練り羊羹 ✕ 4袋(袋の帯は一度開けておいた)

2RUN   ✕ 1袋   


左から右へ取る
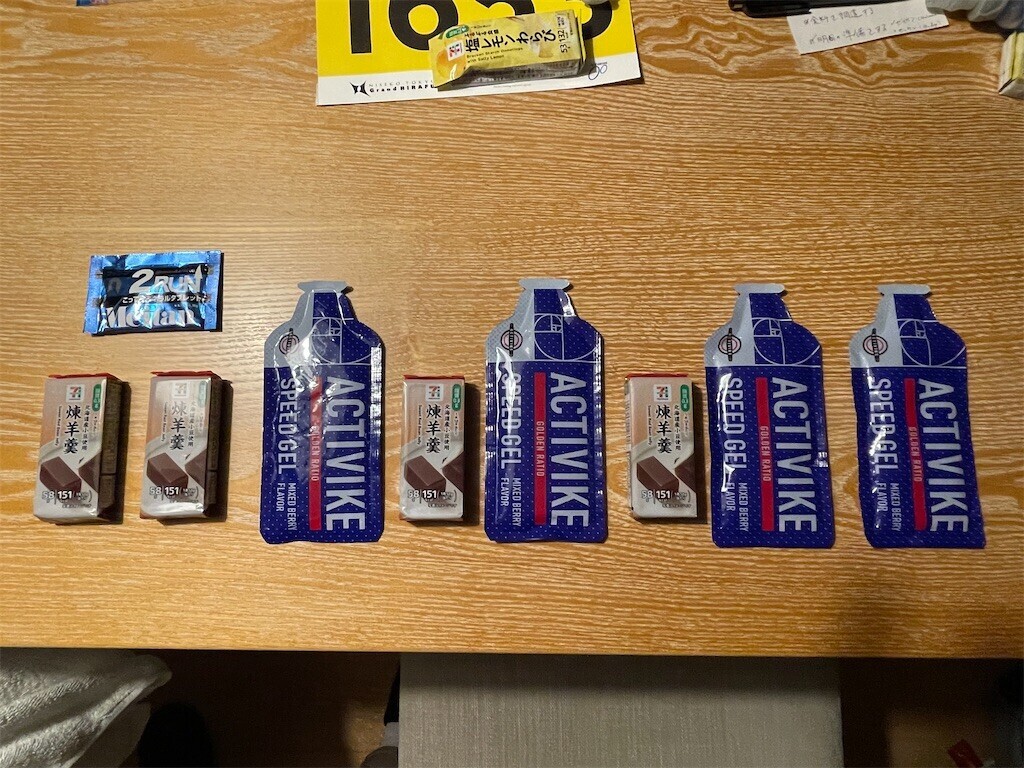
f:id:kensuke_jp:20260831090617j:image

競技時間はおそらく4:10:00と予想されるので残らないはず。


装備

OGK KABUTO サイクルグローブ PRG-10

RXL シームレスアームカバー

BIORACER EPICジャージ

RXL 310Rバイクレーシンググリップソックス

OGK KABUTO AERO-R2

SHIMANO SH-RC903 S-PHYRE

SHIMANO S-PHYRE FLASH シューズカバー


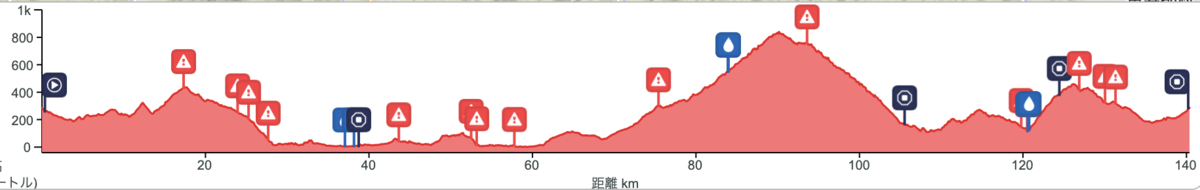
コース

距離:140km

獲得標高:2370m
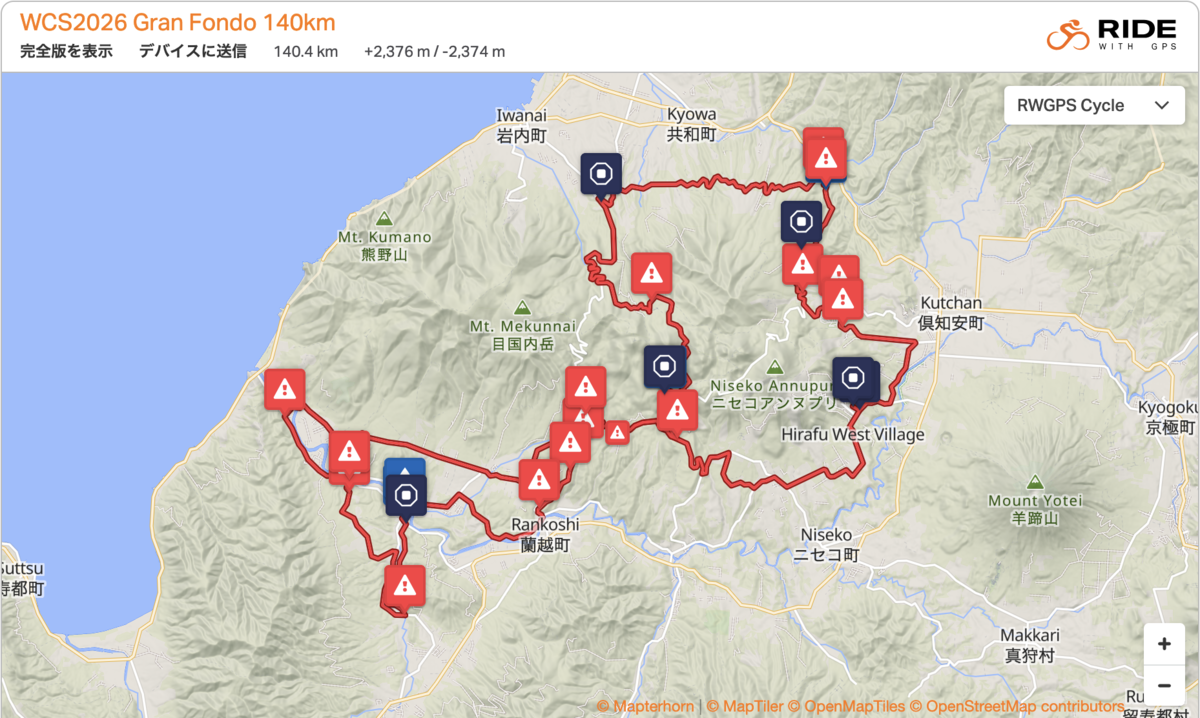


レース前

朝食

世界選手権にでるときも和食メインにしている。

幸い、今回宿泊したホテルでは4時から朝食を提供してもらえた。これはありがたい!


補給・装備

7月から起床時間・朝食・スタート時間・補給食・着用するウェア・使用する機材・補給タイミングなどを本番を意識していたので、レース当日も普段の練習会と同じように朝起きてから淡々と準備した。


今回の空気圧は

前  4.4bar

後  4.6bar


目標

目標は高く!と言いたいところだが、今のコンディションを踏まえると現実的に

・年代別で上位50位に入る

・安全第一で怪我せずゴールする

が目指すべきところ。


鹿野山の福岡口での出力をコンディションのバロメーターにしているが、ふくしま前の計測時と比べて10%ダウンと全く登れる気がしない。

あまり当てにならないVO2Max値も、ふくしま以降はダダ下がり傾向で、ガーミンにも諭されている感じ。不安感満載。
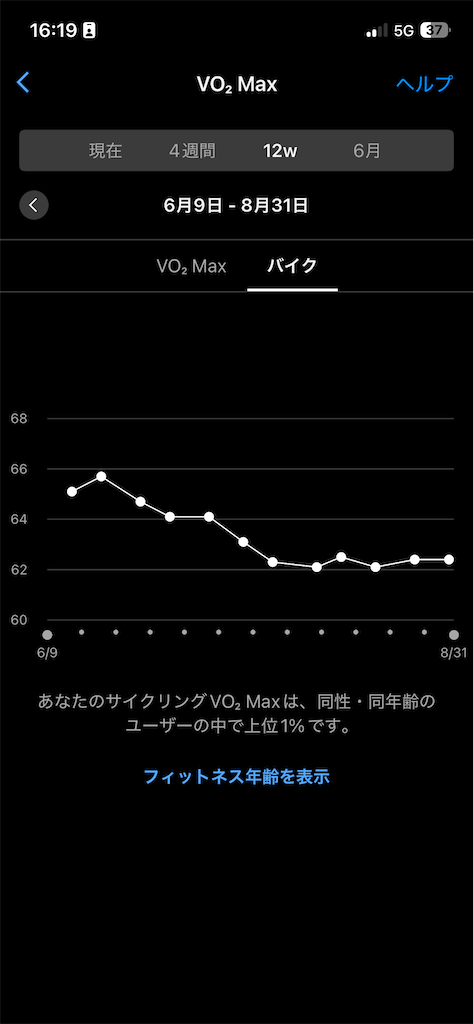
f:id:kensuke_jp:20260831162538p:image


結果考察

スタートーニセコパノラマライン(1回目)に入るまで

今回はガンスタート(スタートして即計測開始のためパレード走行がない)なので、早めに集合場所へ移動した。比較的空いていたので2列目で待機。

周りを見渡すと強そうな外国勢に混じって、フラットペダルの猛者がいた。きっと体力お化けなんだろう🤔


スタートしてからすぐ下り基調なので脚を回しつつアップを行なっておく。周囲もいきなりあげていく感じではない。

途中4分ほどの登りがあり結構いいペースで登る。その後、パノラマライン(1回目)の入口にきた。道中西谷さんの後ろにいることが多かったが、登り口に入ったとたん一気に先頭付近までかっ飛んでいったので流石に着いていけずに淡々と登り始める。

出力は全く見てなかったが、今の自分では頑張らないと先頭集団に着いていけない感じ。斜度がゆるんだところで頑張って先頭集団に迫るものの、斜度が上がったところで追いつけないことを悟る。この中途半端さが今の実力。


先頭集団は30人程度だろうか。


岩内洞爺線ー海岸線ちかくの折り返しーパノラマライン(2回目)

下り始め時点で周りは数名のみ。この後 60kmほど(一度海岸線を目指し再びパノラマライン(2回目)まで)をこの人数で走るのは酷な状況。

とはいえ、運命共同体なので下りで周りにローテーションを促しつつ先を急ぐ。そうするとカテゴリ違いを何名か吸収して集団のサイズも10名ほどになった。

このグループ内にJapanな人は4名。同じグループにJapanジャージがいると心強く感じるのはなんでだろ?

名駒チェックポイント(38.7km)も無事に通過。

途中Di2のフロントが変速しないという人から声かけされたが、状況を聞く限りDi2のバッテリー不足で変速が限定的になっているようだ。南無


海岸近くで折り返すと向かい風。ローテーションもうまく機能せずかなりペースダウン。とはいえ先に進まなきゃゴールできないのでローテーションをすこしでもするように声がけする。道中オーストラリアとカナダ選手が協力的でありがたかった。


70.8kmの交差点を左折し登り口に入ったところで小集団もバラバラに。登りを淡々と走っていたら、後ろから今まで見かけなかったゼッケンが混じってきた。振り返るとチームメンバーに声をかけられる。どうやら第3集団(30名ほど)がおいついてきたということ。

世界選手権でチームメンバーが全員同じグループにいる。これほど心強いことはない。


ニセコパノラマライン(2回目)に入りさらに登る。ここの登り斜度はそれほどではないものの、体力が厳しい状況なので無理が効かない。

雪秩父の補給所(84km)をすぎて徐々に集団のペースについていけなくなる。出力も4倍キープができない感じ。

残念・・・


ほぼ単独だったが長い下りに入る前に小集団を形成すべく前を目指す。幸い数名が一緒に下り出したのでそのまま快調にパノラマラインを下りきった。


クレアチェックポイント(105.5km)ーワイスチェックポイント(124.5km)まで

ここからは完全に精神修行。補給はちゃんと取っていたものの、単純に体力切れに伴う足攣り兆候があり、ちょっとした登り返しで踏み込んだ際、左脚付け根が盛大に攣って危うくペダリング停止しそうだった。やばいとおもってダンシングでなんとかことなきを得たが、おそらく両足は一触即発状態。

その後も登りのたびに右の大腿四頭筋、右のハムストリング、左のハムストリングと、順にビッグウェーブがきたものの、その度に上手く負荷分散しペダリングを止めずに済んだ。

女子の先頭集団に追い抜かれたのもこの辺り。速度差すごすぎて単なる観客になってた。


ワイスチェックポイント(124.5km)からゴール(140km)

登り終えて下りだすと、後ろからきた女子選手に声かけられて一緒に降り出した。あちらは体力あるけど、こっちは体力ないので下りも脚を回すだけで全然踏めねぇ。

セブンイレブンあたりまで一緒に走って、その後の最後の登りは完全にソロ。

こんなに厳しいレースは スコットランド以来な気がする。あの時も自ら招いた事態だったな。。。

takeaction.hatenablog.com


ゴールしたとき、

水  ✕  950ml  2本    → すべて消費

Activike Speed Jel ✕ 4袋  →  すべて消費 

セブンの練り羊羹 ✕ 4袋  →  すべて消費

2RUN   ✕ 1袋    →  未消費。足攣りの一因かもね。


リザルト

55-59歳 男子

62/134

https://d3kmq6thb9m3lf.cloudfront.net/documents/Results_Gran-Fondo-Male-55-59.pdf


レース後

一緒に練習している仲間が無事ゴールしていて嬉しい👏

世界選手権の同じカテゴリーで、チームメンバー4名で走れる機会なんてなかなかないからね。


ゴール後イタリアチームの人が一緒に写真撮りましょ!といってきて、メンバーと一緒に写真を撮っていた。若い女性の方が「日本のコースがめっちゃ素晴らしい!」と興奮気味に語ってくれて、日本ファンが増えたように感じて嬉しかった。実はその若い女性、クラス2位だったとのこと。Good Job!

世界選手権って毎回異なる土地を走れるし、色んな出会いがあるのも楽しみなポイント。


次はフランス🇫🇷
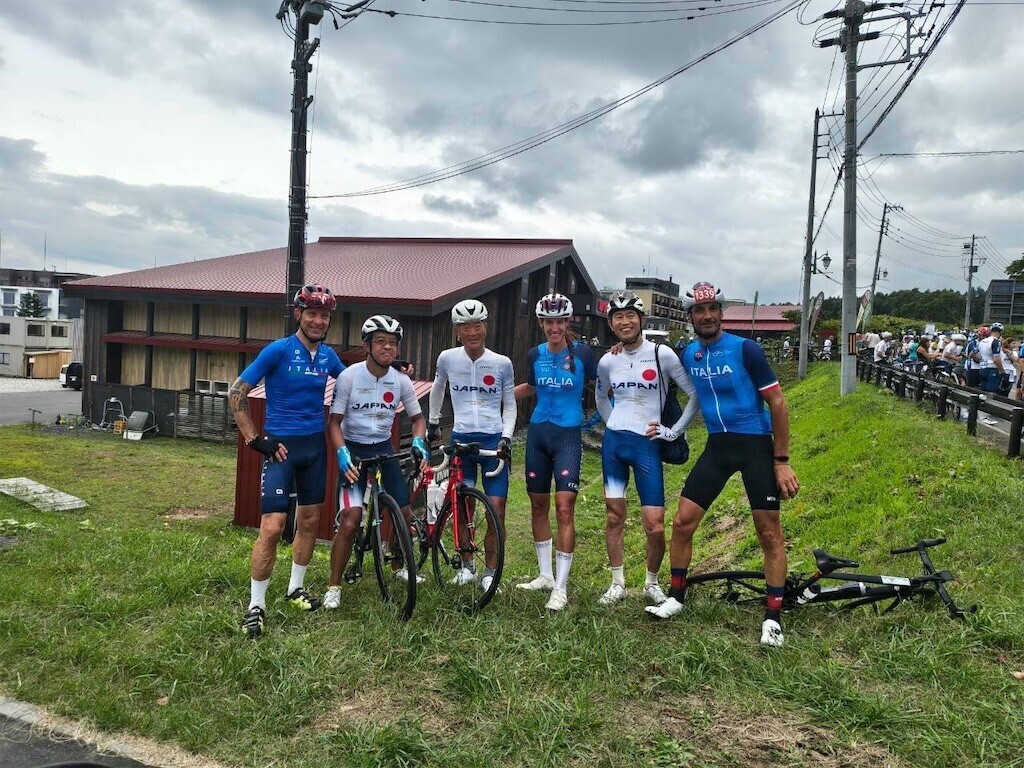
 

f:id:kensuke_jp:20260831091302j:image


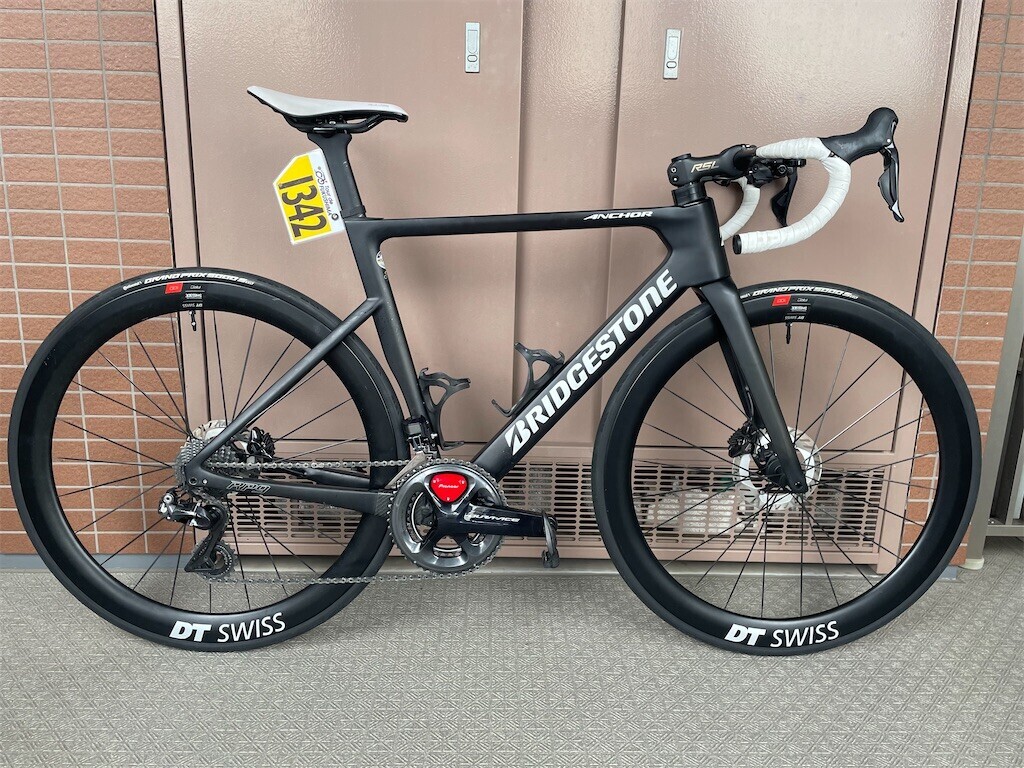
使用機材

(ふくしまの時と機材変更なしのため再掲)


フレーム:BRIDGESTONE  ANCHOR RP9(2023)

ホイール:DT-SWISS ARC1100 DICUT DB50

タイヤ:Continental GP5000S TR 25mm

シフト:ST-R8050

フロントディレーラー:FD-R9150

リアディレーラー:RD-R9150

プーリー:Tripeak AOPW

クランク:FC-R9100 (50-34) 170mm with ペダリングモニター

カセット:CS-R9100 (11-28)

ブレーキ: BR-R9270

ブレーキローター:RT-CL800(前:160mm、後:140mm)


走行データ
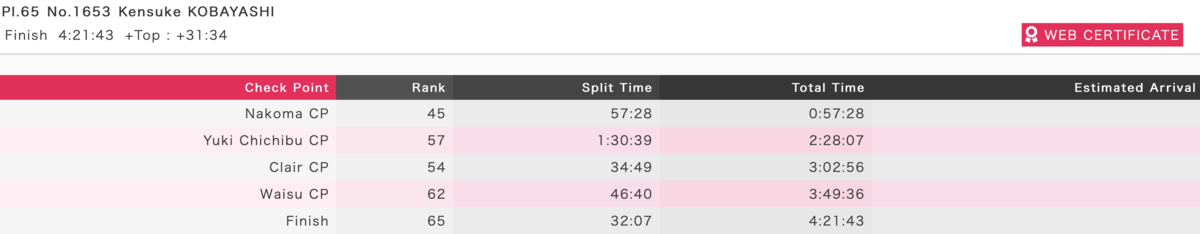
チェックポイントでの通過順位の落下が、体力の消耗度合いを物語っている。


次回に向けた改善点

  • 国内予選(ニセコorふくしま)ー世界選手権(8月フランス)の開催時期を踏まえて、ゴールから逆算したトレーニングプランを作る(コンディションのピークを国内予選ではなく世界選手権になるようにする)
  • 暑さに弱いため、7月・8月の暑い時期の練習のやり方を考え直す(暑さ対策が必須。ついにクーラーを設置するか?)
  • コースプロフィールに合わせバイクを見直す(超軽量Emonda復活もあり?)
  • コースプロフィールに合わせリアのスプロケを見直す(11-28ではフランスの山岳はつらいはず。11-30は必須)
  • 筋トレを毎週継続する

世界選手権 移動日

今日は世界選手権に向けた移動日。

家族で移動するため、家は早めに出発した。


5:15 豊洲駅発

5:40 羽田空港第一ターミナル着

7:15 羽田空港発

9:00 新千歳空港着

10:30 新千歳空港発

12:30 ニセコ着


ニセコにきて思うのは意外と寒いこと。暑すぎる東京とのギャップが激しい。


ホテルにチェックインしすぐにバイクを組み立てたが、その間も雨がしきりに降っていたので、外は走らずホテルでゆっくり過ごした。


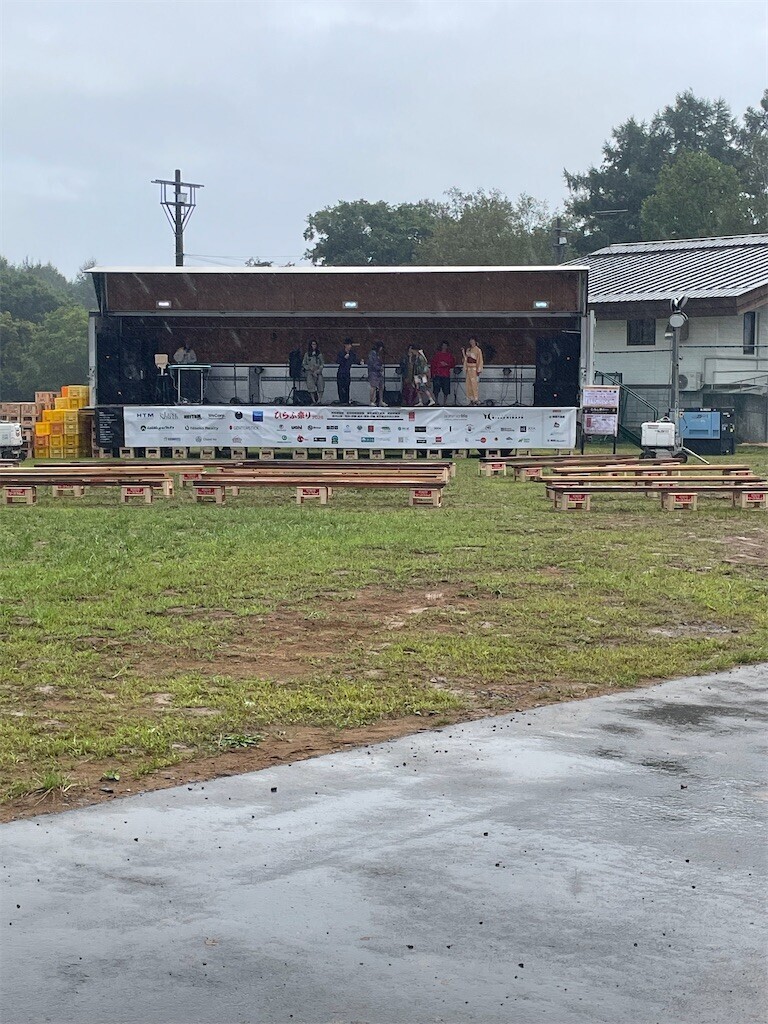
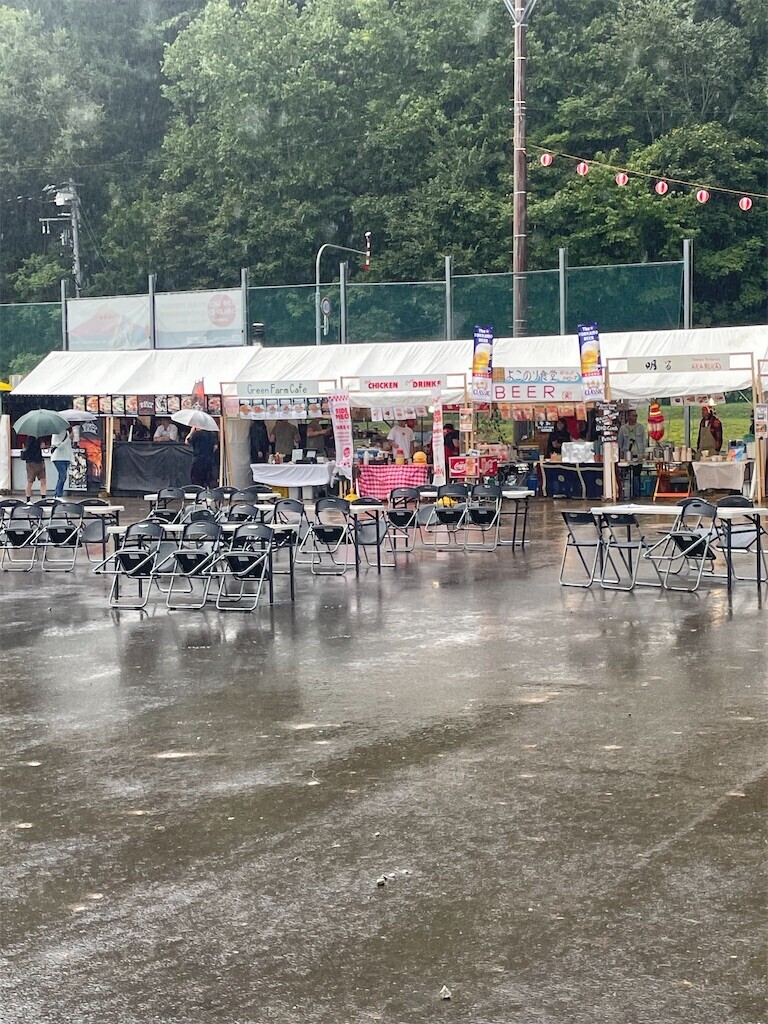
ホテル前で夏祭りをやっていて、ちょっと様子見で覗いてみたが、この雨では人も集まりませんよねぇ。


ステージ上の人達も大変そう・・

f:id:kensuke_jp:20260828171131j:image

売店も苦戦中
f:id:kensuke_jp:20260828171136j:image


明日は天気が回復すると思われるので、受付前に軽く走っておきたいところ。

スバル トレイルシーカー

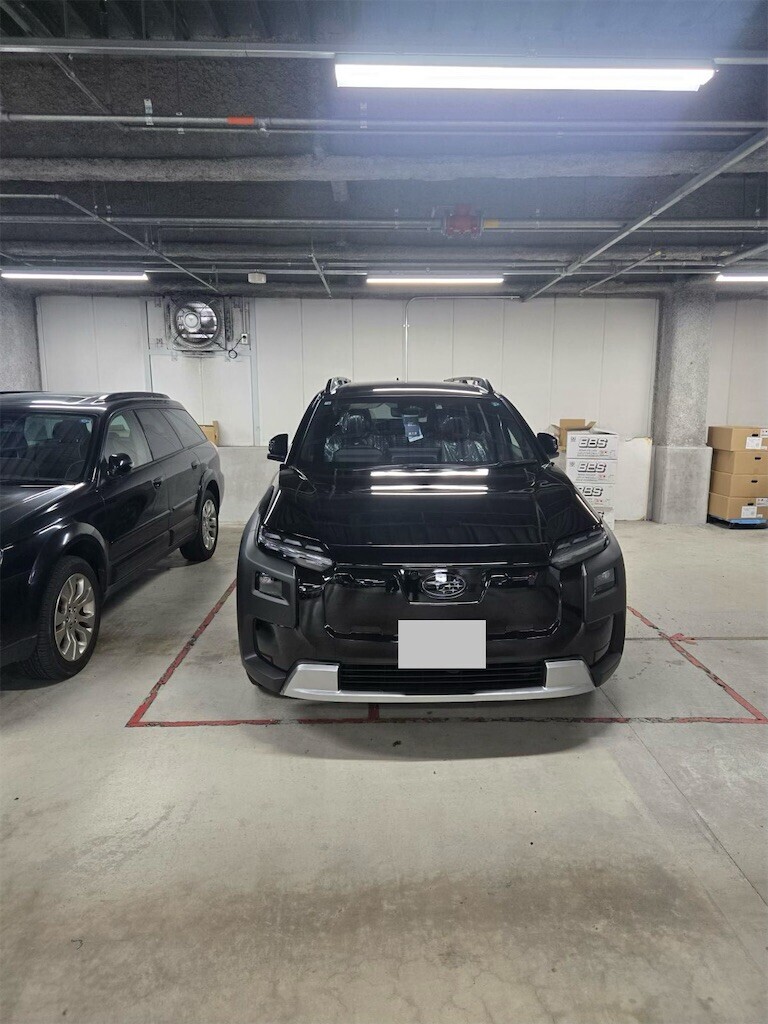
f:id:kensuke_jp:20260817095344j:image

トレイルシーカーを購入したものの、今はマニュアルと格闘し使い方を覚えている最中。マニュアルを読むのは嫌いではない🤭


とはいえトレイルシーカーが使える機能が(前のアウトバックに比べると)大幅に増えているので、利用シーンに応じてどんな機能があるかを理解したほうが頭に入ってきやすそう。

他社との機能比較があるとわかりやすかろーということで、よくみかけるテスラモデルYを比較してみる。


家電でいう「スペック比較」ってやつですな。


とはいえ、豊富な機能も使ってこそ意味があるというもの。

利用シーンに合わせて色々使ってみたい。


自分が購入する際に一番重視したのはここ。

www.subaru.jp


結論

「事故を未然に防ぐ安全機能の細かさ・悪路対応」ならトレイルシーカー、
「カメラ+ソフトウェアを中心とした統合運転支援・OTAによる発展性」ならModel Y

という違いが最も分かりやすいです。

特に重要だと思うのは、Model Y=自動運転でトレイルシーカーより全面的に上、という単純な関係ではないことです。日本仕様で現在公式に確認できる機能に限定すると、交差点安全、渋滞時ハンズオフ、悪路支援ではトレイルシーカーに明確な強みがあります。

利用シーン

スバル

トレイルシーカー

 テスラModel Y 大きな違い
一般道 ★★★★★ ★★★★☆ トレイルシーカーは交差点・右左折・緊急操舵などが細かい
高速道路 ★★★★★ ★★★★★ 両車強力。テスラはAutopilot系、トレイルシーカーはAdvanced Drive
駐車場 ★★★★★ ★★★★★※ 両車とも自動駐車あり。テスラはソフトウェア/オプション依存が大きい
雪道・悪路 ★★★★★ ★★★★☆ トレイルシーカーはX-MODE+路面下表示が強い。Model Yにもオフロードアシストあり


一般道の比較

安全技術・用途

スバル

トレイルシーカー

テスラ

Model Y

比較
前方衝突警告 ○ プリクラッシュセーフティ ○ 正面衝突警告 両車
自動緊急ブレーキ ○ プリクラッシュセーフティ ○ 自動緊急ブレーキ 両車
歩行者検知 ○ ○ 両車
自転車検知 ○ ○ 両車
自動二輪車検知 ○ ○ 両車
交差点・出合頭車両検知 ○ FCTA+交差点衝突回避支援 × 同等の独立機能を日本向け公式資料で確認できず トレイルシーカー
交差点出合頭の自動ブレーキ ○ 交差点衝突回避支援 × 同等機能を確認できず トレイルシーカー
右左折時の歩行者・自転車衝突支援 ○ 交差点衝突回避支援(右左折) × 同等の独立機能を確認できず トレイルシーカー
自動操舵による衝突回避 ○ 緊急時操舵支援 ○ レーンアシスト/ステアリング介入※用途は異なる トレイルシーカーの方が「前方衝突回避」を明示
低速時急加速抑制 ○ 低速時加速抑制 ○ 障害物検知走行モード 両車
車線逸脱警報 ○ LDA ○ 車線逸脱防止 両車
車線逸脱時の操舵補正 ○ LDA ○ 車線逸脱防止・アシスト 両車
隣接車との衝突回避操舵 ○ 安全支援あり ○ レーンアシスト・ステアリング介入 両車
死角車両検知 ○ BSM ○ レーンアシスト/死角周辺表示 両車
カーブ進入時自動減速 ○ PDA × 同等の一般道用独立機能を確認できず トレイルシーカー
歩行者接近時の操舵・減速支援 ○ PDA × 同等機能を確認できず トレイルシーカー
道路標識認識 ○ RSA ○ スピードアシスト等 両車
赤信号見落とし警告 ○ RSA × 同等機能を日本向け公式資料で確認できず トレイルシーカー
青信号通知 ○ TMN ○ 青信号チャイム 両車
前車発進通知 ○ TMN ○ 青信号チャイム機能内 両車
降車時の車・自転車接近警告 ○ 安心降車アシスト[SEA] × 同等機能を確認できず トレイルシーカー
ドライバー監視 ○ ドライバーモニターカメラ※グレード差 ○ キャビン用カメラ 両車
アダプティブハイビーム ○ AHS ○ アダプティブヘッドライト/オートハイビーム 両車


一般道はトレイルシーカーがやや優位

特に差が大きいのは、

交差点出合頭
→ 右左折
→ 歩行者接近
→ 緊急操舵
→ 降車時

まで細かく安全支援を用意している点です。


高速道路の比較

安全・運転支援

スバル

トレイルシーカー

テスラ

Model Y

比較
先行車追従ACC ○ レーダークルーズコントロール ○ トラフィックアウェア クルーズコントロール 両車
車線中央維持 ○ LTA ○ オートステアリング 両車
加速・減速・操舵統合支援 ○ RCC+LTA ○ ベーシック オートパイロット 両車
渋滞時停止・再発進 ○ ○ 両車
渋滞時ハンズオフ ○ Advanced Drive(渋滞時支援) × オートステアリングはハンズオン トレイルシーカー
ウインカーによる自動車線変更 ○ LCA ○※ オートレーンチェンジ 両車※Teslaは構成/オプション等による
ナビ経路に基づく車線変更 × ○※ ナビゲート オン オートステアリング Model Y※
車線逸脱防止 ○ LDA ○ 車線逸脱防止 両車
隣接車両への操舵回避 ○ ○ ステアリング介入 両車
後方車両接近警告 ○ 後方車両接近告知 × 同等の独立機能なし トレイルシーカー
あおり運転等への通報提案 ○ 周辺車両接近時サポート × トレイルシーカー
後方車両へのハザード警告 ○ 後方車両への接近警報 × トレイルシーカー
ドライバー監視 ○ ○ 両車


トレイルシーカー:条件付き「ハンズオフ」

Advanced Drive(渋滞時支援)は、一定条件下で、

車線維持
+ 加減速
+ 停車
+ 発進
+ ハンズオフ

に対応します。

Model Y:基本は「ハンズオン」

Teslaの最新日本語マニュアルは、オートステアリングについて明確に、

「ハンズオンのアシスタンス機能」

としており、常にハンドルに手を置くよう求めています。

したがって、「高速道路ならTeslaの方が必ず高度」というわけではありません。

日本仕様で現在利用できる機能に限定すると、渋滞時ハンズオフではトレイルシーカーに明確な優位性があります。


駐車場の比較

駐車支援

スバル

トレイルシーカー

テスラ

Model Y

比較
周囲カメラ表示 ○ パノラミックビューモニター ○※ Tesla Visionパーキングアシスト 両車
周辺障害物表示 ○ ○※ Tesla Vision 両車
前方障害物警告 ○ PKSB ○ パーキングアシスト 両車
後方障害物警告 ○ PKSB ○ パーキングアシスト 両車
ペダル踏み間違い急発進抑制 ○ PKSB ○ 障害物検知走行モード 両車
前進時障害物自動ブレーキ ○ PKSB ○ 障害物検知走行モード※条件あり 両車
後退時自動ブレーキ ○ PKSB ○ 自動緊急ブレーキ※制限あり 両車
後方横断車両警告 ○ PKSB後方接近車両 ○ リア クロストラフィック アラート 両車
後方横断車両へのブレーキ ○ PKSB ○※ AEB/障害物検知走行モードが作動する場合あり 両車
後方歩行者検知 ○ PKSB後方歩行者 ○ リア クロストラフィック アラート 両車
後方歩行者自動ブレーキ ○ PKSB ○※ AEBが作動する場合あり トレイルシーカーは用途を明示
自動直角駐車 ○ Advanced Park ○※ オートパーキング 両車
自動縦列駐車 ○ Advanced Park ○※ オートパーキング 両車
車外から前後移動 ○※ リモートAdvanced Park(ET-HS) ○※ サモン 両車
スマホで駐車スペース出入り ○※ ○※ サモン 両車
車を自分のところまで呼び寄せる × 同等機能なし ○※ スマートサモン系 Model Y※


トレイルシーカーのAdvanced Parkは、ハンドル・シフト・アクセル・ブレーキを車両が制御し、縦列駐車にも対応します。ET-HSではスマホを使って車外から操作できます。

Model Yにも正式にオートパーキングがあり、直角駐車・縦列駐車に対応しています。Teslaのマニュアルでは13km/h未満で駐車スペースを検出し、画面から駐車操作を開始する仕様が説明されています。

さらにテスラにはサモンがあり、車外からモバイルアプリを使用して前後最大12m移動させることができます。


悪路・雪道の比較

悪路・雪道機能

スバル

トレイルシーカー

テスラ

Model Y

比較
AWD ○※ 前後独立モーター駆動式AWD ○※ デュアルモーターAWD車 両車※グレードによる
前後モータートルク制御 ○ ○ AWD車 両車
トラクションコントロール ○ VSC等 ○ Traction Control 両車
雪・氷用制御 ○ X-MODE ○ 滑りやすい路面 両車
専用オフロードモード ○ X-MODE ○※ オフロードアシスト 両車
悪路で前後トルク配分最適化 ○ X-MODE/AWD ○ オフロードアシスト 両車
低速でトルクを穏やかに制御 ○ グリップコントロール等 ○ オフロードアシスト 両車
悪路で一定速度維持 ○ グリップコントロール × 同等機能を確認できず トレイルシーカー
車体下路面表示 ○ マルチテレインモニター × トレイルシーカー
ピッチ角表示 ○ × 同等機能を確認できず トレイルシーカー
ロール角表示 ○ × 同等機能を確認できず トレイルシーカー
最低地上高210mm ○ ― Model Yは別仕様値 トレイルシーカーは悪路性能を明確に訴求
オフロード時AEB維持 ○ × オフロードアシスト時AEB無効 重要な差
オフロード時車線逸脱防止 ○※状況による × オフロードアシスト時無効 重要な差


Model Yにも、「雨・雪・氷などでトラクションと安定性を高める滑りやすい路面」と、オフロードアシストがあります。

オフロードアシストは前後モーター間のトルクを調整し、片側のトラクションが失われるような凹凸路や柔らかい路面で駆動力を改善します。またアクセルに対するトルクを穏やかにして、岩場などの低速走行を支援します。

これはModel Yについてあまり知られていない機能ですが、Tesla公式マニュアルに明記されています。

ただし重要なのが、

Model YでオフロードアシストをON
→ 自動緊急ブレーキが利用不可
→ 車線逸脱防止も利用不可

となる点です。

一方トレイルシーカーは、

前後独立モーターAWD
+ X-MODE
+ グリップコントロール
+ マルチテレインモニター
+ VSC

という構成です。X-MODE時にはフロア下の路面、ピッチ角、ロール角も表示できます。最低地上高も210mmです。


悪路ではトレイルシーカーが明確に優位

Model Yも思った以上に悪路支援を持っていますが、

「悪路を積極的に走るSUV」

としての支援機能はトレイルシーカーの方が充実しています。